
 openelab.de
 openelab.com





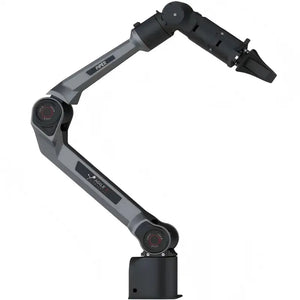


Braccio robotico AgileX PiPER a 6 gradi di libertà, capacità di carico di 1.5kg, per ROS/ROS2 e IA
Shipping from China within 5–10 working days
- During check out, you can choose direct shipping from China, or let us import the order to our EU/US office first and ship it to you locally.
- Import customs clearance and VAT are fully handled by us.
Need a larger quantity?
Need bulk pricing?
Get a formal quotation with lead time and volume pricing.
For universities, companies, distributors, and project orders.
Braccio robotico AgileX PiPER a 6 gradi di libertà, capacità di carico di 1.5kg, per ROS/ROS2 e IA
AgileX PiPER è un braccio robotico da tavolo compatto a 6 gradi di libertà ad alte prestazioni, progettato per la formazione avanzata in robotica, gli esperimenti di manipolazione con IA incarnata e uno sviluppo fluido basato su ROS. Ottimizzato per la ricerca e la prototipazione, PiPER offre un’esperienza di sviluppo di livello professionale, incentrata su elevata precisione, implementazione rapida e adattabilità multipiattaforma.
-
Prestazioni affidabili: supporta un carico utile di 1,5 kg verificato, uno sbraccio massimo di 626 mm e una ripetibilità di ±0,1 mm, grazie ai servogiunti integrati ad alta coppia.
-
Controllo e cinematica flessibili: offre una modalità trascinamento e insegnamento (compensazione della gravità) a livello hardware per un insegnamento cinestetico intuitivo, oltre alla comunicazione standard tramite bus CAN (via CAN-USB) per un feedback a bassa latenza.
-
Ricco ecosistema software: completamente compatibile con ROS 1 / ROS 2 (inclusi MoveIt e la visualizzazione URDF) e supportato da un SDK Python open source, è una piattaforma hardware ideale per l’apprendimento per imitazione, l’apprendimento per rinforzo e la pianificazione avanzata dei movimenti.
PiPER di AgileX Robotics è un potente braccio robotico leggero, che eccelle in precisione, velocità e adattabilità. Compatto e facile da usare, si integra perfettamente in qualsiasi ambiente, offrendo agli utenti la libertà di innovare e ottenere di più con facilità.
Leggerezza e carico utile stabile

Controllo di precisione

Adattabilità agli ambienti difficili

Interfaccia utente intuitiva

Confronta i bracci robotici AgileX PiPER
| Caratteristica | PiPER-L | PiPER-H | PiPER-X | PiPER |
|---|---|---|---|---|
| Gradi di libertà | 6 gradi di libertà | 6 gradi di libertà | 6 gradi di libertà | 6 gradi di libertà |
| Carico utile nominale | 1,5 kg | 2 kg | 1,5 kg | 1,5 kg |
| Sbraccio | 750 mm | 636 mm | 669 mm | 626 mm |
| Peso | 4,5 kg | 4,5 kg | 4,5 kg | 4,2 kg |
| Ideale per | Robotica a lungo raggio, celle di lavoro più ampie e manipolazione mobile | Manipolazione di carichi elevati, IA incarnata e automazione di laboratorio | Manipolazione agile del polso, riproduzione dei movimenti e ricerca sulla robotica basata sull’IA | Sviluppo compatto con ROS/ROS2, manipolazione tramite IA e formazione alla robotica |
| Risorsa ufficiale per lo sviluppo | Pacchetto URDF e RViz2 per PiPER-L | Pacchetto URDF e RViz2 per PiPER-H | Pacchetto URDF e RViz2 per PiPER-X | Guida PiPER per Gazebo e MuJoCo |
Caratteristiche
- Piattaforma braccio a 6 gradi di libertà - Offre un movimento su sei assi per esperimenti di manipolazione, formazione e ricerca nel campo della robotica.
- Carico utile di 1,5 kg - Supporta un carico utile stabile di 1,5 kg in un formato compatto.
- Sbraccio di 626 mm - Offre uno sbraccio verificato di 626 mm per attività di integrazione con desktop e basi mobili.
- Ripetibilità di 0,1 mm - Progettato per un funzionamento ripetibile in contesti di ricerca, laboratorio e formazione.
- Supporto API Python - Può essere controllato tramite API Python per script personalizzati e lo sviluppo di applicazioni IA.
- Supporto per ROS1 e ROS2 - Funziona negli ambienti di sviluppo ROS1 e ROS2, secondo la pagina del prodotto.
- Integrazione compatta - Adatto per esperimenti da tavolo, configurazioni con basi mobili e laboratori di robotica con spazio limitato.
- Flusso di lavoro adatto alla formazione - Utile per insegnare il movimento robotico, il controllo del braccio e le pipeline dalla percezione all'azione basate sull'IA.
- Sviluppo aperto - Progettato per gli utenti che necessitano di un controllo programmabile anziché di un braccio chiuso, destinato esclusivamente alle dimostrazioni.
Specifiche
| Modello | AgileX PiPER |
| Gradi di libertà | 6 gradi di libertà |
| Carico utile nominale | 1,5 kg |
| Sbraccio | 626 mm |
| Ripetibilità | 0,1 mm |
| Supporto alla programmazione | API Python |
| Supporto ROS | ROS1 e ROS2 |
| Utilizzo tipico | Formazione sulla robotica, manipolazione tramite IA, sviluppo ROS, laboratori di ricerca |

Documenti e risorse per lo sviluppo

Simulazione Gazebo
1.1 Simulazione Gazebo di PiPER (con pinza)
Avvia la simulazione Gazebo:
cd piper_ros
source devel/setup.bash

roslaunch piper_gazebo piper_gazebo.launch
Controlla il braccio robotico con pinza tramite rviz_gui (esegui in un nuovo terminale):
cd piper_ros
source devel/setup.bash

roslaunch piper_description display_urdf.launch
1.2 Simulazione Gazebo di PiPER (senza pinza)
Avvia la simulazione Gazebo:
cd piper_ros
source devel/setup.bash

roslaunch piper_gazebo piper_no_gripper_gazebo.launch
Controlla il braccio robotico senza pinza tramite rviz_gui (esegui in un nuovo terminale):
cd piper_ros
source devel/setup.bash

roslaunch piper_description display_no_gripper_urdf.launch
Topic dei controller di Gazebo
In piper_gazebo, puoi controllare il movimento del braccio robotico usando i seguenti topic:
/joint_states (controlla più giunti contemporaneamente)
Topic di controllo per singolo giunto:
/gazebo/joint1_position_controller/command
/gazebo/joint2_position_controller/command
/gazebo/joint3_position_controller/command
/gazebo/joint4_position_controller/command
/gazebo/joint5_position_controller/command
/gazebo/joint6_position_controller/command
/gazebo/joint7_position_controller/command
/gazebo/joint8_position_controller/command
Nota sul principio di controllo: il nodo
joint_states_ctrlconverte i comandi di controllo ricevuti su/joint_statesin comandi per i singoli controller degli otto giunti (come/piper_description/joint1_position_controller/command), consentendo il controllo della simulazione Gazebo. Nota:joint7in/joint_statescontrolla direttamente siajoint7siajoint8insieme; pertanto,joint8in/joint_statesnon viene utilizzato per un input di controllo indipendente.
2 Simulazione MuJoCo
2.1 Installazione di MuJoCo 210 e mujoco-py
2.1.1 Installa MuJoCo
1. Scarica MuJoCo 210
2. Estrai il file:
mkdir ~/.mujoco
cd [Directory contenente l'archivio scaricato]
tar -zxvf mujoco210-linux-x86_64.tar.gz -C ~/.mujoco
3. Aggiungi le variabili d'ambiente:
echo "export LD_LIBRARY_PATH=~/.mujoco/mujoco210/bin:\$LD_LIBRARY_PATH" >> ~/.bashrc
source ~/.bashrc
4. Verifica l'installazione:
cd ~/.mujoco/mujoco210/bin
./simulate ../model/humanoid.xml
2.1.2 Installa mujoco-py
1. Clona il repository:
git clone https://github.com/openai/mujoco-py.git
2. Installa (questo passaggio può essere eseguito all'interno di un ambiente Conda):
cd ~/mujoco-py
pip3 install -U 'mujoco-py<2.2,>=2.1'
pip3 install -r requirements.txt
pip3 install -r requirements.dev.txt
python3 setup.py install
sudo apt install libosmesa6-dev
sudo apt install patchelf
3. Aggiungi le variabili d'ambiente:
echo "export LD_LIBRARY_PATH=\$LD_LIBRARY_PATH:/usr/lib/nvidia" >> ~/.bashrc
source ~/.bashrc
4. Verifica l'installazione:
import mujoco_py
import os
mj_path = mujoco_py.utils.discover_mujoco()
xml_path = os.path.join(mj_path, 'model', 'humanoid.xml')
model = mujoco_py.load_model_from_path(xml_path)
sim = mujoco_py.MjSim(model)
print(sim.data.qpos)
sim.step()
print(sim.data.qpos)
2.2 Simulazione MuJoCo di PiPER (con pinza)
Esegui la simulazione MuJoCo:
cd piper_ros
source devel/setup.bash
roslaunch piper_mujoco piper_mujoco.launch
Controlla il braccio robotico con pinza tramite rviz_gui (esegui in un nuovo terminale):
cd piper_ros
source devel/setup.bash
roslaunch piper_description display_gripper_urdf.launch
2.3 Simulazione MuJoCo di PiPER (senza pinza)
Esegui la simulazione MuJoCo:
cd piper_ros
source devel/setup.bash
roslaunch piper_mujoco piper_no_gripper_mujoco.launch
Controlla il braccio robotico senza pinza tramite rviz_gui (esegui in un nuovo terminale):
cd piper_ros
source devel/setup.bash
roslaunch piper_description display_no_gripper_urdf.launch
Applicazioni
- Apprendimento di ROS - Crea lezioni sul controllo del braccio con ROS1 o ROS2 utilizzando una piattaforma fisica compatta.
- Manipolazione basata sull'IA - Collega percezione, pianificazione e controllo del braccio in esperimenti di IA incarnata.
- Laboratori di ricerca - Usa il braccio per studi sulla manipolazione ripetibile e sull'interazione uomo-robot.
- Robotica mobile - Integra il braccio con una base mobile per dimostrazioni di prelievo e posizionamento e di ispezione.
- Prototipazione Python - Crea script di movimento e routine di controllo personalizzati tramite flussi di lavoro con l'API Python.
- Formazione STEM - Insegna la cinematica, la pianificazione dei movimenti e la programmazione robotica con hardware reale.
Lista di imballaggio
- Braccio robotico AgileX PiPER a 6 gradi di libertà ×1
- Modulo da USB a CAN ×1
- Adattatore di alimentazione ×1
- Cavo MicroUSB ×1
- Cavo di alimentazione e comunicazione ×1
- Viti di fissaggio della base ×4
- Chiave per l'installazione della base ×1
Domande frequenti
Qual è la differenza tra PiPER e PiPER-X?
PiPER è il modello compatto a 6 gradi di libertà, con una portata verificata di 1,5 kg e uno sbraccio di 626 mm. Anche PiPER-X è a 6 gradi di libertà, ma la sua pagina evidenzia un design del polso più agile e indica uno sbraccio di 669 mm.
Quale portata supporta PiPER?
PiPER ha una portata nominale di 1,5 kg.
Qual è lo sbraccio del braccio?
PiPER è indicato con uno sbraccio di 626 mm.
Quale ripetibilità è indicata?
PiPER offre una ripetibilità di 0,1 mm.
PiPER supporta ROS?
Sì. PiPER supporta flussi di lavoro ROS 1 e ROS 2.
Può essere controllato con Python?
Sì. PiPER supporta il controllo tramite la sua API Python.
Sono inclusi ulteriori effettori terminali?
La lista di imballaggio include il braccio robotico AgileX PiPER ×1; le pinze e gli accessori aggiuntivi sono separati.
Cosa è incluso nella lista di imballaggio?
Braccio robotico AgileX PiPER ×1.
Spedizione e ordine
Consultate le informazioni sull'elaborazione, le tariffe di spedizione, i luoghi di evasione, la dogana, le imposte e le indicazioni in caso di problemi con la consegna.
1. Informazioni generali sulla spedizione
- Forniamo servizi di spedizione affidabili con un numero di tracciamento per ogni ordine.
- Gli indirizzi di spedizione devono essere inseriti in inglese e non devono contenere simboli speciali, affinché il sistema del corriere possa riconoscere correttamente la vostra posizione.
- Assicuratevi che l'indirizzo di spedizione sia corretto prima di effettuare l'ordine. Spediamo esclusivamente all'indirizzo fornito al momento del pagamento.
- Gli ordini con articoli disponibili vengono generalmente spediti entro 1 giorno lavorativo dalla conferma dell'ordine.
- I tempi di consegna stimati si riferiscono al periodo successivo alla spedizione e non includono i tempi di elaborazione dell'ordine, i fine settimana, i giorni festivi, i controlli doganali o i ritardi dovuti a cause di forza maggiore.
- Se desiderate annullare o modificare il vostro ordine, contattateci prima che l'ordine venga contrassegnato come “Spedito”. Una volta spedito, l'ordine non può essere annullato o modificato.
🚀 Avete bisogno di una spedizione più rapida?
Se avete bisogno di una spedizione rapida, contattate il nostro team di assistenza clienti all'indirizzo info@upenelab.com per ricevere un preventivo personalizzato in base alla vostra destinazione.
2. Tariffe e opzioni di spedizione
Le tariffe di spedizione vengono calcolate in base al valore dell'ordine, alla destinazione e ai metodi di spedizione disponibili. Le opzioni finali disponibili verranno visualizzate al momento del pagamento.
2.1 Spedizioni nazionali in Germania
| Metodo di spedizione | Valore dell'ordine | Costo | Consegna stimata |
|---|---|---|---|
| Deutsche Post | €0.00 - €50.00 | €4.95 | 2-4 giorni lavorativi |
| Deutsche Post | Oltre 50,00 € | Gratuita | 2-4 giorni lavorativi |
|
DHL Paket (Consegna più rapida) |
€0.00 - €50.00 | €6.95 | 1-3 giorni lavorativi |
|
DHL Paket (Consegna più rapida) |
€50.00 - €100.00 | €2.00 | 1-3 giorni lavorativi |
|
DHL Paket (Consegna più rapida) |
Oltre 100,00 € | Gratuita | 1-3 giorni lavorativi |
2.2 Paesi / regioni selezionati dell'UE
Le destinazioni di spedizione disponibili nell'UE vengono mostrate al momento del pagamento in base al vostro indirizzo di spedizione. Per gli ordini spediti verso determinati Paesi o regioni dell'UE al di fuori della Germania, utilizziamo FedEx Regional Economy.
| Metodo di spedizione | Valore dell'ordine | Costo | Consegna stimata |
|---|---|---|---|
| FedEx Regional Economy | €0.00 - €100.00 | €7.95 | 3-5 giorni lavorativi |
| FedEx Regional Economy | Oltre 100,00 € | Gratuita | 3-5 giorni lavorativi |
Gli ordini nell'UE possono essere evasi dal nostro magazzino di Monaco o, quando applicabile, dal nostro magazzino di Shenzhen, in base alla disponibilità dell'inventario. Per gli Stati membri dell'UE, OpenELAB copre i dazi e le imposte d'importazione applicabili tramite il servizio DDP, ove richiesto.
2.3 Stati Uniti
| Regione | Metodo di spedizione | Valore dell'ordine | Costo | Consegna stimata |
|---|---|---|---|---|
|
Stati Uniti continentali (50 Stati) |
USPS Ground Advantage | €0.00 - €45.00 | €4.95 | 3-7 giorni lavorativi |
| USPS Ground Advantage | Oltre 45,00 € | Gratuita | 3-7 giorni lavorativi | |
| USPS Priority Mail | €0.00 - €45.00 | €16.95 | 1-4 giorni lavorativi | |
| USPS Priority Mail | Oltre 45,00 € | €14.95 | 1-4 giorni lavorativi | |
|
Stati Uniti non continentali (AK, HI, PR, ecc.) |
USPS Ground Advantage | €0.00 - €60.00 | €6.95 | 5-9 giorni lavorativi |
| USPS Ground Advantage | Oltre 60,00 € | Gratuita | 5-9 giorni lavorativi |
Le regioni degli Stati Uniti non continentali includono Alaska, Samoa Americane, Guam, Hawaii, Isole Marshall, Isole Marianne Settentrionali, Palau, Porto Rico, Isole Vergini Americane e gli indirizzi delle Forze Armate statunitensi.
2.4 Destinazioni internazionali al di fuori dell'UE
Per alcune destinazioni internazionali al di fuori dell'UE, tra cui Svizzera, Regno Unito e Norvegia, le tariffe di spedizione sono le seguenti:
| Importo dell'ordine | Costo di spedizione |
|---|---|
| €0.00 - €300.00 | €19.95 |
| Oltre 300,00 € | Gratuita |
Per le destinazioni al di fuori dell'UE, i dazi d'importazione, le imposte e le spese doganali possono essere addebitati dal Paese di destinazione e sono a carico del destinatario.
3. Magazzini ed evasione degli ordini
I nostri prodotti possono essere conservati nei nostri magazzini di Monaco, Arlington e Shenzhen. Il magazzino di spedizione effettivo dipende dalla disponibilità del prodotto e dalla destinazione.
3.1 Magazzino di Monaco
Per i prodotti conservati nel nostro magazzino di Monaco, utilizziamo Deutsche Post o DHL Paket per le consegne nazionali in Germania. Per alcune destinazioni dell'UE al di fuori della Germania, utilizziamo FedEx Regional Economy.
3.2 Magazzino di Arlington
Per i prodotti conservati nel nostro magazzino di Arlington, utilizziamo USPS o UPS per le consegne negli Stati Uniti.
3.3 Magazzino di Shenzhen
Per gli articoli in preordine o i prodotti evasi direttamente dal nostro magazzino di Shenzhen, organizziamo spedizioni internazionali affidabili in base alla destinazione e alla disponibilità. Per gli Stati membri dell'UE, OpenELAB copre i dazi e le imposte d'importazione applicabili tramite il servizio DDP, ove richiesto.
4. Inventario, preordini e spedizioni separate
- Stato dell'inventario: consulta la pagina del prodotto per informazioni in tempo reale sulla disponibilità. Se un articolo non è disponibile nei nostri magazzini locali, potrebbe essere contrassegnato come “Preordine”.
- Evasione dei preordini: gli articoli in preordine potrebbero essere spediti direttamente da Shenzhen oppure riforniti presso un magazzino locale prima della consegna finale.
- Spedizioni divise: se l’ordine contiene sia articoli disponibili in magazzino sia articoli in preordine, potremmo spedirli separatamente. Non verranno addebitate spese di spedizione aggiuntive per le spedizioni divise dovute alle nostre modalità di evasione degli ordini.
5. Dazi doganali, imposte e problemi di consegna
5.1 Dazi e imposte
Per gli Stati membri dell’UE:
Indipendentemente dal fatto che la spedizione parta dalla Germania o dalla Cina, OpenELAB copre i dazi all’importazione e le imposte applicabili nell’ambito del servizio DDP, ove richiesto. I clienti degli Stati membri dell’UE non dovrebbero vedersi addebitare dazi all’importazione o IVA aggiuntivi alla consegna.
Per le destinazioni al di fuori dell’Unione Europea, come Svizzera, Norvegia e Regno Unito, le autorità locali potrebbero applicare dazi all’importazione, imposte e oneri doganali alla consegna. Tali costi sono a carico del destinatario.
5.2 Pacchi danneggiati, in ritardo o smarriti
Se possibile, controlla il pacco al momento della consegna. Se noti danni visibili, segnalali al corriere e contattaci il prima possibile. Ciò non pregiudica i tuoi diritti legali in qualità di consumatore.
Se il pacco è in ritardo, è stato smarrito, è stato restituito al mittente oppure le informazioni di tracciamento non vengono aggiornate da un periodo di tempo insolitamente lungo, contattaci all’indirizzo info@upenelab.com. Ti aiuteremo a verificare lo stato della spedizione con il corriere.
5.3 Indirizzo errato o consegna non riuscita
Se un pacco non può essere consegnato a causa di un indirizzo errato o incompleto fornito dal cliente, del rifiuto della consegna o del mancato ritiro del pacco, potrebbero essere applicati costi aggiuntivi di spedizione o di restituzione.
6. IVA
Per gli ordini all’interno dell’UE, l’IVA viene riscossa al momento del pagamento in conformità alle norme applicabili nel paese di destinazione. Per gli ordini destinati agli Stati membri dell’UE coperti dal nostro accordo di spedizione DDP, alla consegna non dovrebbe essere riscossa alcuna IVA aggiuntiva.


